 梁工 ↗
飞睿 EzDAQ 首页 / 视觉读表与机器人巡检试点
视觉读表与机器人巡检试点
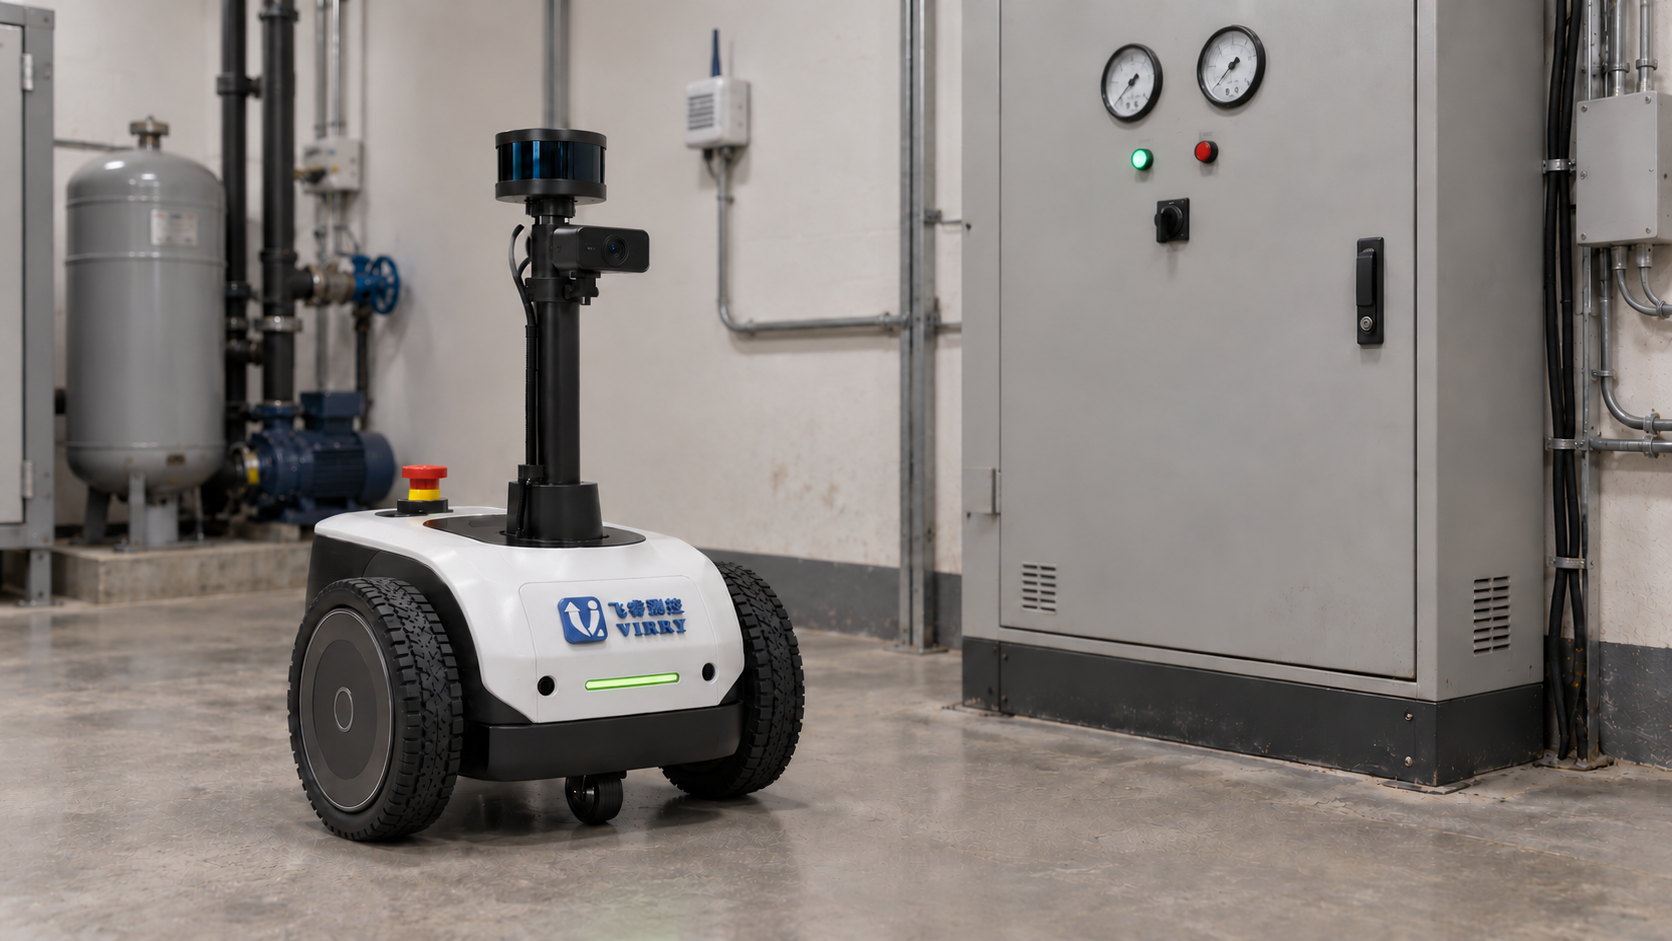
固定监测保持连续读数,移动平台补充到点观察。围绕到点、停稳、拍照、识别与人工核验建立任务流程,把现场照片、读数和任务记录连接起来。
应用背景
许多仪表、指示灯和设备外观难以通过现有数据接口直接读取。视觉与机器人研究用于补充这类观察任务,先验证真实仪表与光照条件,再评估室内路线、障碍物和任务执行。
技术与集成范围
- 分开验证数字表 OCR、指针表模板和图像质量检查。
- 按 ROS2 / Nav2 设计室内建图、到点任务与停稳观察。
- 规划任务索引、照片证据、人工核验及急停保护。
实施流程
- 01
固定视觉台架
- 02
仪表识别与证据
- 03
室内到点任务
- 04
人工核验与试点验收
应用价值
为难以改造接口的设备补充观察入口,逐步把人工巡检中的读表、拍照和记录连接到统一任务中。
典型应用
室内机房、实验室和设备间的表计、指示灯与外观巡检。
项目阶段
视觉与机器人属于研发试点,按真实仪表、路线和硬件条件逐项验证。
相关案例
与梁工沟通项目
上海飞睿测控科技有限公司
138 1664 0720 ↗联系邮件:info@vitst.com · 邮箱启用中,暂请电话联系
整理项目需求 →先确认设备与现场条件,再约定方案、报价和验收范围。